❖본 조사 보고서의 견적의뢰 / 샘플 / 구입 / 질문 폼❖
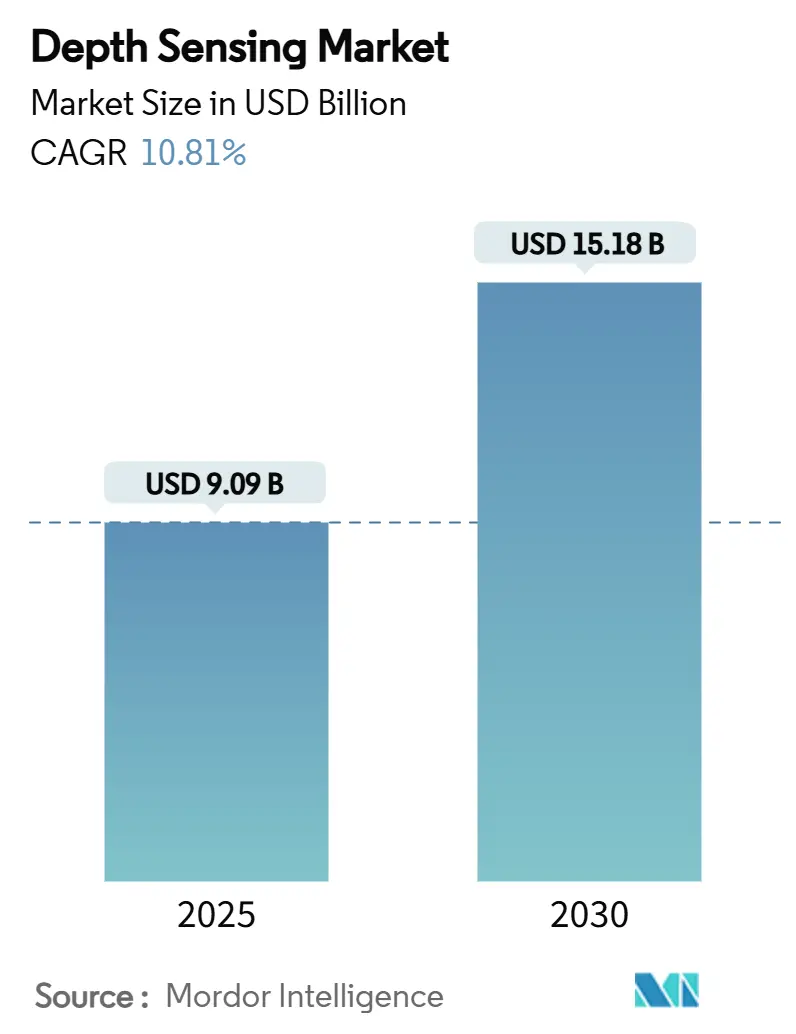
깊이 감지(Depth Sensing) 시장은 2019년부터 2030년까지의 연구 기간을 다루며, 2025년 90억 9천만 달러 규모에서 2030년에는 151억 8천만 달러에 이를 것으로 전망됩니다. 이 기간 동안 연평균 성장률(CAGR)은 10.81%로 예측됩니다. 아시아 태평양 지역이 가장 빠르게 성장하는 시장으로, 북미 지역은 가장 큰 시장 점유율을 유지할 것으로 보입니다. 시장 집중도는 중간 수준이며, 주요 기업으로는 Sony Semiconductor Solutions, STMicroelectronics, ams OSRAM, Intel Corporation, Infineon Technologies 등이 있습니다.
시장 분석 및 성장 동인
깊이 감지 시장의 성장은 자동차, 가전제품, 산업 분야 전반에 걸쳐 주류 채택이 확산되고 인공지능(AI) 처리 기술이 광학 감지 하드웨어와 융합되면서 가속화되고 있습니다. 승용차의 생산 규모 LiDAR, 스마트폰의 3D 카메라, 공장 자동화 솔루션 등이 단위 비용을 절감하고 이전에는 경제성이 없었던 사용 사례를 가능하게 하고 있습니다. 중국 공급업체들은 제조 규모를 활용하여 비용 절감을 가속화했으며, 일본, 미국, 유럽의 선도적인 부품 제조업체들은 장거리 및 혹독한 환경 작동에 최적화된 고성능 센서를 지속적으로 선보이고 있습니다. 운전자 보조 시스템(ADAS) 및 자율 주행 기술의 발전은 깊이 감지 기술의 핵심 동력 중 하나입니다. 또한, 증강 현실(AR) 및 가상 현실(VR) 기기의 확산과 함께 사용자 경험을 향상시키기 위한 3D 감지 기능의 중요성이 커지고 있습니다. 산업 분야에서는 로봇 공학, 드론, 스마트 공장 등에서 정밀한 물체 감지 및 환경 매핑을 위해 깊이 감지 솔루션의 채택이 증가하고 있습니다. 이러한 기술 발전과 다양한 산업 분야에서의 적용 확대는 깊이 감지 시장의 지속적인 성장을 견인할 것으로 예상됩니다.
기술 동향 및 혁신
깊이 감지 기술은 ToF(Time-of-Flight), 구조광(Structured Light), 스테레오 비전(Stereo Vision) 등 다양한 방식으로 발전하고 있습니다. 특히, ToF 센서는 장거리 감지 및 실외 환경에서의 성능 향상에 중점을 두고 있으며, LiDAR 기술은 자동차 분야에서 자율 주행의 핵심 센서로 자리매김하고 있습니다. 구조광 기술은 스마트폰의 얼굴 인식 및 3D 스캐닝에 주로 사용되며, 더욱 소형화되고 전력 효율적인 솔루션 개발이 진행 중입니다. AI 및 머신러닝 알고리즘과의 통합은 깊이 데이터의 정확도를 높이고 새로운 응용 분야를 창출하는 데 기여하고 있습니다. 예를 들어, AI 기반의 깊이 추정 기술은 기존 2D 이미지에서 3D 정보를 추출하여 비용 효율적인 솔루션을 제공하기도 합니다.
시장 전망
깊이 감지 시장은 향후 몇 년간 두 자릿수 성장을 지속할 것으로 전망됩니다. 특히, 자동차 분야의 LiDAR 시장과 스마트폰 및 AR/VR 기기의 3D 카메라 시장이 성장을 주도할 것입니다. 산업 자동화 및 로봇 공학 분야에서의 수요 증가 또한 시장 성장에 중요한 역할을 할 것으로 보입니다. 기술 혁신과 비용 절감 노력은 더 많은 산업과 소비자 애플리케이션으로 깊이 감지 기술의 확산을 가속화할 것입니다. 주요 기업들은 기술 개발 및 생산 능력 확대를 통해 시장 점유율을 확보하기 위한 경쟁을 심화할 것으로 예상됩니다.
이 보고서는 깊이 감지(Depth Sensing) 시장에 대한 포괄적인 분석을 제공하며, 시장의 정의, 연구 방법론, 주요 동인 및 제약 요인, 시장 규모 및 성장 예측, 경쟁 환경, 그리고 미래 전망을 상세히 다룹니다.
1. 시장 개요 및 동인
깊이 감지 시장은 여러 핵심 동인에 의해 빠르게 성장하고 있습니다. 주요 동인으로는 스마트폰 OEM의 3D 얼굴 인식 모듈 채택 확대, ADAS(첨단 운전자 보조 시스템) 및 자율주행을 위한 자동차 LiDAR 수요의 급증, 메타버스 추진에 따른 AR/VR 헤드셋 배포 가속화, 온디바이스 깊이 처리를 가능하게 하는 엣지 AI 가속기의 발전, 노동력 부족을 상쇄하기 위한 소매점의 선반 분석 시스템 도입, 그리고 차량 내 탑승자 모니터링에 대한 규제 강화 등이 있습니다.
2. 시장 제약 요인
성장 잠재력에도 불구하고, 시장은 몇 가지 제약 요인에 직면해 있습니다. 깊이 모듈의 높은 BOM(자재비) 및 통합 비용, ToF(Time-of-Flight) 센서의 햇빛 및 기상 조건에 따른 성능 한계, VCSEL(수직 공진 표면 발광 레이저)의 눈 안전 전력 제한, 그리고 VCSEL 및 SPAD(단일 광자 애벌런치 다이오드) 생산의 공급망 집중 위험 등이 주요 장애물로 작용합니다.
3. 시장 분석
보고서는 가치 사슬 및 공급망 분석, 규제 환경, 기술 전망을 심층적으로 다룹니다. 또한, 포터의 5가지 경쟁 요인 분석(신규 진입자의 위협, 구매자 및 공급자의 교섭력, 대체재의 위협, 경쟁 강도)을 통해 시장의 구조적 특성과 경쟁 역학을 평가합니다.
4. 시장 규모 및 성장 예측
깊이 감지 시장은 2025년 90억 9천만 달러(USD 9.09 billion)에서 2030년 151억 8천만 달러(USD 15.18 billion) 규모로 성장할 것으로 예측됩니다. 특히, 자동차 ADAS 및 자율주행 애플리케이션 부문은 규제 의무화에 힘입어 2025년부터 2030년까지 연평균 11.6%의 가장 빠른 성장을 보일 것으로 전망됩니다. 지역별로는 아시아-태평양 지역이 대규모 제조 역량과 강력한 내수 수요에 힘입어 2030년까지 연평균 11.7%로 가장 높은 성장률을 기록할 것으로 예상됩니다. 구성 요소 측면에서는 소프트웨어 및 알고리즘이 하드웨어에서 데이터 처리 인텔리전스로 가치가 이동함에 따라 연평균 11.3%로 가장 빠르게 성장하는 카테고리입니다.
5. 기술, 구성 요소, 애플리케이션 및 범위별 분석
* 기술별: ToF, 구조광, 스테레오 비전, LiDAR(Flash, MEMS, OPA), 초음파 및 기타 기술을 분석합니다. 자동차 LiDAR 분야에서는 현재 ToF가 지배적이지만, 장거리 정확도, 도플러 속도 데이터 및 햇빛 내성 덕분에 FMCW LiDAR가 점차 주목받고 있습니다.
* 구성 요소별: 이미지 센서/카메라, VCSEL/IR 일루미네이터, SoC/프로세서 및 AI 가속기, 소프트웨어 및 알고리즘, 그리고 완벽한 깊이 모듈로 시장을 세분화하여 분석합니다.
* 애플리케이션별: 스마트폰 및 태블릿, 자동차(외부 LiDAR, 차량 내 DMS), AR/VR 및 웨어러블, 로봇 및 드론, 산업 자동화 및 물류, 보안 및 감시, 헬스케어 및 의료 영상, 소매 및 제스처 인식 등 다양한 최종 사용자 산업에서의 적용을 다룹니다.
* 범위별: 단거리(< 5m), 중거리(5-30m), 장거리(> 30m)로 구분하여 각 범위별 시장 특성을 분석합니다.
* 지역별: 북미(미국, 캐나다, 멕시코), 남미(브라질, 아르헨티나, 칠레 등), 유럽(독일, 영국, 프랑스, 이탈리아, 스페인, 러시아 등), 아시아-태평양(중국, 일본, 한국, 인도 등), 중동 및 아프리카(사우디아라비아, UAE, 터키, 남아프리카 등) 등 주요 지역별 시장 동향과 성장 잠재력을 평가합니다.
6. 경쟁 환경
보고서는 시장 집중도, 주요 기업들의 전략적 움직임, 시장 점유율 분석을 제공합니다. Sony Semiconductor Solutions, STMicroelectronics, ams OSRAM, Intel Corporation, Infineon Technologies, Lumentum, Coherent Corp., Apple, Samsung Electronics, LG Innotek, Qualcomm, pmdtechnologies, Orbbec, Velodyne Lidar, Ouster, Luminar Technologies, Bosch, Continental AG, Melexis, Cognex, Teledyne FLIR 등 글로벌 주요 기업들의 프로필을 포함하여 각 기업의 개요, 핵심 사업 부문, 재무 정보(가능한 경우), 전략적 정보, 시장 순위/점유율, 제품 및 서비스, 최근 개발 사항 등을 상세히 분석합니다.
7. 시장 기회 및 미래 전망
마지막으로, 보고서는 미개척 시장(white-space) 및 충족되지 않은 요구 사항에 대한 평가를 통해 향후 시장 기회와 발전 방향을 제시합니다.
1. 서론
- 1.1 연구 가정 및 시장 정의
- 1.2 연구 범위
2. 연구 방법론
3. 요약
4. 시장 환경
- 4.1 시장 개요
- 4.2 시장 동인
- 4.2.1 스마트폰 OEM의 3D Face ID 유형 모듈 채택
- 4.2.2 ADAS 및 자율주행을 위한 자동차 LiDAR의 급증
- 4.2.3 AR/VR 헤드셋의 빠른 배포 (메타버스 추진)
- 4.2.4 온디바이스 심도 처리를 가능하게 하는 엣지 AI 가속기
- 4.2.5 노동력 부족을 상쇄하기 위한 소매 진열대 분석
- 4.2.6 실내 탑승자 모니터링을 위한 규제 강화
- 4.3 시장 제약
- 4.3.1 심도 모듈의 높은 BOM 및 통합 비용
- 4.3.2 ToF 센서의 햇빛/날씨 성능 한계
- 4.3.3 VCSEL 눈 안전 전력 상한
- 4.3.4 VCSEL 및 SPAD 공급망 집중 위험
- 4.4 가치 / 공급망 분석
- 4.5 규제 환경
- 4.6 기술 전망
- 4.7 포터의 5가지 경쟁요인 분석
- 4.7.1 신규 진입자의 위협
- 4.7.2 구매자의 교섭력
- 4.7.3 공급자의 교섭력
- 4.7.4 대체재의 위협
- 4.7.5 경쟁 강도
5. 시장 규모 및 성장 예측 (가치)
- 5.1 기술별
- 5.1.1 비행 시간 (ToF)
- 5.1.2 구조광
- 5.1.3 스테레오 비전
- 5.1.4 LiDAR (플래시, MEMS, OPA)
- 5.1.5 초음파 및 기타
- 5.2 구성 요소별
- 5.2.1 이미지 센서 / 카메라
- 5.2.2 VCSEL / IR 조명기
- 5.2.3 SoC / 프로세서 및 AI 가속기
- 5.2.4 소프트웨어 및 알고리즘
- 5.2.5 완전한 깊이 모듈
- 5.3 애플리케이션별
- 5.3.1 스마트폰 및 태블릿
- 5.3.2 자동차 (외부 LiDAR, 실내 DMS)
- 5.3.3 AR/VR 및 웨어러블
- 5.3.4 로봇 공학 및 드론
- 5.3.5 산업 자동화 및 물류
- 5.3.6 보안 및 감시
- 5.3.7 헬스케어 및 의료 영상
- 5.3.8 소매 및 제스처 인식
- 5.4 범위별
- 5.4.1 단거리 (< 5 m)
- 5.4.2 중거리 (5 – 30 m)
- 5.4.3 장거리 (> 30 m)
- 5.5 지역별
- 5.5.1 북미
- 5.5.1.1 미국
- 5.5.1.2 캐나다
- 5.5.1.3 멕시코
- 5.5.2 남미
- 5.5.2.1 브라질
- 5.5.2.2 아르헨티나
- 5.5.2.3 칠레
- 5.5.2.4 남미 기타 지역
- 5.5.3 유럽
- 5.5.3.1 독일
- 5.5.3.2 영국
- 5.5.3.3 프랑스
- 5.5.3.4 이탈리아
- 5.5.3.5 스페인
- 5.5.3.6 러시아
- 5.5.3.7 유럽 기타 지역
- 5.5.4 아시아-태평양
- 5.5.4.1 중국
- 5.5.4.2 일본
- 5.5.4.3 대한민국
- 5.5.4.4 인도
- 5.5.4.5 아시아-태평양 기타 지역
- 5.5.5 중동 및 아프리카
- 5.5.5.1 중동
- 5.5.5.1.1 사우디아라비아
- 5.5.5.1.2 아랍에미리트
- 5.5.5.1.3 튀르키예
- 5.5.5.1.4 중동 기타 지역
- 5.5.5.2 아프리카
- 5.5.5.2.1 남아프리카 공화국
- 5.5.5.2.2 나이지리아
- 5.5.5.2.3 케냐
- 5.5.5.2.4 아프리카 기타 지역
6. 경쟁 환경
- 6.1 시장 집중도
- 6.2 전략적 움직임
- 6.3 시장 점유율 분석
- 6.4 기업 프로필 (글로벌 개요, 시장 개요, 핵심 부문, 재무 정보(사용 가능한 경우), 전략 정보, 주요 기업의 시장 순위/점유율, 제품 및 서비스, 최근 개발 포함)
- 6.4.1 Sony Semiconductor Solutions
- 6.4.2 STMicroelectronics
- 6.4.3 ams OSRAM
- 6.4.4 Intel Corporation
- 6.4.5 Infineon Technologies
- 6.4.6 Lumentum
- 6.4.7 Coherent Corp.
- 6.4.8 Apple
- 6.4.9 Samsung Electronics
- 6.4.10 LG Innotek
- 6.4.11 Qualcomm
- 6.4.12 pmdtechnologies
- 6.4.13 Orbbec
- 6.4.14 Velodyne Lidar
- 6.4.15 Ouster
- 6.4.16 Luminar Technologies
- 6.4.17 Bosch
- 6.4.18 Continental AG
- 6.4.19 Melexis
- 6.4.20 Cognex
- 6.4.21 Teledyne FLIR
7. 시장 기회 및 미래 전망
❖본 조사 보고서에 관한 문의는 여기로 연락주세요.❖
뎁스 센싱(Depth Sensing)은 사물과 센서 간의 거리를 측정하여 3차원 공간 정보를 획득하는 기술을 총칭합니다. 이는 단순히 2차원 평면 이미지를 넘어, 깊이(depth) 정보를 통해 사물의 형태, 위치, 공간적 관계를 파악할 수 있게 함으로써 현실 세계를 더욱 정확하게 인지하고 분석하는 데 필수적인 역할을 수행합니다. 뎁스 센싱 기술은 인간의 시각이 사물의 깊이를 인지하는 방식과 유사하게, 다양한 물리적 원리를 활용하여 3차원 공간 데이터를 생성하며, 이는 포인트 클라우드(point cloud)나 뎁스 맵(depth map) 형태로 표현됩니다.
뎁스 센싱 기술의 주요 유형으로는 스테레오 비전(Stereo Vision), 구조광(Structured Light), 비행시간 측정 방식(Time-of-Flight, ToF), 그리고 라이다(LiDAR) 등이 있습니다. 스테레오 비전은 두 대의 카메라를 사용하여 인간의 양안 시차 원리와 같이 두 이미지 간의 차이를 분석하여 깊이 정보를 추정하는 방식입니다. 이는 수동적(passive) 방식이므로 외부 광원 없이도 작동하지만, 이미지에 충분한 텍스처가 없거나 조명 조건이 좋지 않을 경우 정확도가 저하될 수 있습니다. 구조광 방식은 특정 패턴(점, 선, 격자 등)의 빛을 대상에 투사하고, 이 패턴이 대상의 표면에 의해 변형되는 정도를 분석하여 깊이를 측정합니다. 이 방식은 높은 정확도를 제공하며 실내 환경에서 강점을 보이지만, 외부 광원에 민감하고 측정 거리가 제한적일 수 있습니다. 비행시간 측정 방식(ToF)은 센서에서 발사된 빛(주로 적외선 레이저)이 대상에 반사되어 돌아오는 시간을 측정하여 거리를 계산합니다. 이 방식은 실시간으로 깊이 정보를 얻을 수 있고 비교적 넓은 범위에서 작동하며, 구조광 방식보다 외부 광원에 덜 민감합니다. 마지막으로 라이다(LiDAR)는 레이저 펄스를 발사하고 반사되어 돌아오는 시간을 정밀하게 측정하여 거리를 계산하는 방식으로, 매우 높은 정확도와 긴 측정 거리를 제공합니다. 특히 자율주행차 분야에서 핵심 기술로 활용되고 있습니다. 이 외에도 스테레오 비전에 능동적인 광원을 추가하여 텍스처 부족 문제를 해결하는 액티브 스테레오(Active Stereo) 방식도 존재합니다.
뎁스 센싱 기술은 광범위한 분야에서 활용되고 있습니다. 소비자 가전 분야에서는 스마트폰의 얼굴 인식(예: Face ID), 증강현실(AR) 및 가상현실(VR) 콘텐츠 구현, 인물 사진의 배경 흐림(bokeh) 효과 등에 사용됩니다. 자동차 산업에서는 첨단 운전자 보조 시스템(ADAS) 및 자율주행 시스템의 핵심 센서로, 주변 환경 인식, 충돌 방지, 차선 유지, 보행자 감지 등에 필수적으로 활용됩니다. 산업 자동화 분야에서는 로봇의 물체 인식 및 조작, 자율 이동 로봇(AMR)의 내비게이션, 품질 검사, 물류 창고에서의 부피 측정 등에 적용되어 생산성과 효율성을 높이고 있습니다. 헬스케어 분야에서는 환자 모니터링, 수술 내비게이션, 재활 훈련 지원, 비접촉 생체 신호 측정 등에 활용될 수 있습니다. 또한 보안 및 감시 시스템에서는 사람 수 카운팅, 침입 감지, 출입 통제 등에 사용되며, 메타버스 환경 구축을 위한 현실 공간의 3D 모델링에도 중요한 역할을 합니다.
뎁스 센싱과 관련된 주요 기술로는 컴퓨터 비전(Computer Vision), 인공지능(AI) 및 머신러닝(Machine Learning), 동시적 위치 추정 및 지도 작성(SLAM), 3D 재구성(3D Reconstruction), 그리고 센서 융합(Sensor Fusion) 등이 있습니다. 뎁스 센서는 컴퓨터 비전 알고리즘의 핵심 입력 데이터로 활용되어 사물 인식, 자세 추정, 행동 분석 등을 가능하게 합니다. AI와 머신러닝은 뎁스 데이터를 기반으로 복잡한 환경을 이해하고 예측하는 데 필수적이며, SLAM 기술은 로봇이나 AR/VR 기기가 미지의 환경에서 자신의 위치를 파악하고 동시에 지도를 생성하는 데 뎁스 센서 데이터를 적극적으로 활용합니다. 3D 재구성은 뎁스 센서로 얻은 데이터를 바탕으로 실제 환경의 정교한 3D 모델을 만드는 기술이며, 센서 융합은 뎁스 센서 외에 카메라, IMU(관성 측정 장치), GPS 등 다양한 센서의 데이터를 통합하여 더욱 견고하고 정확한 환경 인지 능력을 제공합니다.
뎁스 센싱 시장은 최근 몇 년간 급격한 성장을 보이고 있습니다. 이는 센서의 소형화, 저전력화, 비용 효율성 증대와 더불어 자율주행, 로봇 공학, AR/VR, 스마트폰 등 다양한 응용 분야에서의 수요 증가에 기인합니다. 주요 시장 참여자로는 인텔(RealSense), 마이크로소프트(Azure Kinect), 애플(아이폰 및 아이패드에 LiDAR 통합), 소니(ToF 센서), ST마이크로일렉트로닉스, 인피니언 등이 있으며, 라이다 분야에서는 벨로다인(Velodyne), 루미나(Luminar) 등 전문 기업들이 시장을 선도하고 있습니다. 특히 스마트폰에 뎁스 센서가 탑재되면서 대중화가 가속화되었고, 산업용 및 자동차용 시장에서도 고성능 센서에 대한 투자가 활발히 이루어지고 있습니다.
미래에는 뎁스 센싱 기술이 더욱 고도화되고 다양한 기기에 보편적으로 통합될 것으로 전망됩니다. 센서의 해상도, 정확도, 측정 범위가 향상되고, 소형화 및 저전력화 추세는 지속될 것입니다. 특히 고체 라이다(Solid-state LiDAR)와 같은 신기술의 발전은 센서의 가격을 낮추고 내구성을 높여 자율주행차 시장의 확대를 가속화할 것입니다. 또한, 뎁스 센싱은 인공지능, 엣지 컴퓨팅(Edge Computing)과의 융합을 통해 더욱 지능적이고 자율적인 시스템 구현에 기여할 것입니다. 증강현실 및 가상현실 분야에서는 현실과 가상 세계의 경계를 허무는 몰입감 있는 경험을 제공하며, 인간-컴퓨터 상호작용의 새로운 패러다임을 제시할 것으로 기대됩니다. 이와 함께 3D 데이터의 프라이버시 보호 및 보안 문제에 대한 기술적, 제도적 논의도 중요하게 다루어질 것입니다. 뎁스 센싱 기술은 물리적 세계를 디지털화하고 이해하는 핵심 도구로서, 4차 산업혁명 시대의 다양한 혁신을 이끄는 중추적인 역할을 계속 수행할 것입니다.